- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Co sprawia, że pies-robot nadaje się do złożonych operacji przemysłowych?
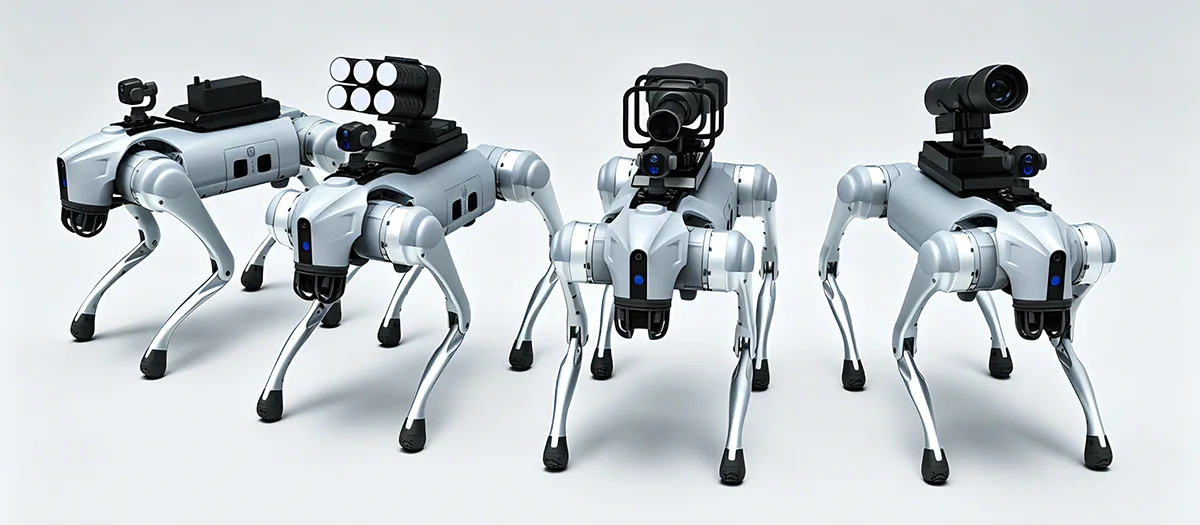
A Pies Robotzostał zaprojektowany tak, aby wykraczać poza ograniczenia konwencjonalnych kołowych robotów mobilnych, gdy zadania przemysłowe obejmują schody, zbocza, nierówny teren, wąskie przejścia, gruz, tunele lub inny trudny teren. Jego wartość wynika z połączenia mobilności czworonogów, autonomicznej nawigacji, percepcji otoczenia, wykrywania specyficznego zadania, wyposażenia modułowego i ciągłej pracy. Jednak dla użytkowników przemysłowych sama mobilność nie wystarczy. Praktyczna platforma musi również zapewniać stabilne poruszanie się, gromadzenie danych, integrację sprzętu, zarządzanie baterią, konserwację i działanie w określonych warunkach środowiskowych. To sprawia, że architektura platformy i planowanie aplikacji mają kluczowe znaczenie dla pomyślnego wdrożenia w obszarach inspekcji, monitorowania infrastruktury, inteligentnej produkcji, wsparcia w sytuacjach awaryjnych i innych profesjonalnych scenariuszy operacyjnych.
Spis treści
Kliknij sekcję, aby przejść bezpośrednio do odpowiedniej dyskusji technicznej.
- 1. Co definiuje przemysłowego robota czworonożnego?
- 2. Co sprawia, że mobilność na nogach jest przydatna w trudnym terenie?
- 3. Jakie funkcje autonomiczne usprawniają działanie przemysłowe?
- 4. Jaką rolę odgrywa percepcja wielozmysłowa?
- 5. Jakie zadania kontrolne może wykonać platforma czworokątna?
- 6. Co sprzęt modułowy może dodać do platformy?
- 7. Na jakie warunki powinna być zaprojektowana platforma?
- 8. W jaki sposób roboty czworokątne mogą zmniejszyć narażenie na trudne obszary pracy?
- 9. Jak należy zintegrować sprzęt i czujniki?
- 10. Co powinni ocenić kupujący przed wyborem platformy?
- 11. Jak wygląda ustrukturyzowany proces wdrożenia?
- 12. Jaki jest przyszły kierunek przemysłowej robotyki czworokątnej?
- 13. Często zadawane pytania
Co definiuje przemysłowego robota czworonożnego?
Przemysłowy robot czworonożny to mobilna platforma robotyczna zbudowana w oparciu o ruch nóg, a nie koła lub gąsienice. Jego czworonożna konstrukcja umożliwia mu pokonywanie zmian wysokości i nieregularnego terenu, przenosząc czujniki, sprzęt komunikacyjny, sprzęt komputerowy i inny sprzęt specyficzny dla danego zastosowania.
Cechą charakterystyczną nie jest po prostu wygląd czterech nóg. Wartość czworonożnej platformy wynika z koordynacji między lokomocją, percepcją, kontrolą, mocą, konstrukcją i wyposażeniem zadaniowym. Robot musi rozumieć swoje otoczenie, dostosowywać swój ruch, utrzymywać równowagę i wykonywać określone czynności operacyjne.
Ta zorientowana na system konstrukcja oddziela czworonożne platformy przemysłowe od prostych, zdalnie sterowanych maszyn. Profesjonalna platforma może wspierać autonomiczne planowanie tras, omijanie przeszkód, gromadzenie danych, monitorowanie sprzętu i powtarzalne procedury patrolowe. Funkcje te pozwalają robotowi uczestniczyć w szerszym procesie operacyjnym, zamiast działać jedynie jako mobilna kamera.
Mobilność na nogach Ruch na czterech nogach pozwala platformie pokonywać schody, zbocza, szczeliny, nierówne podłogi, luźny teren i inne zmiany terenu.
Inteligentna nawigacja Percepcja, planowanie ścieżki, pozycjonowanie i unikanie przeszkód mogą wspierać bardziej autonomiczne poruszanie się w złożonych środowiskach.
Możliwość rozbudowy platformy Modułowe czujniki i sprzęt mogą przystosować tę samą zrobotyzowaną bazę do różnych zadań związanych z inspekcją, monitorowaniem i przemysłem.
Dlaczego czworonożna mobilność zmienia automatykę przemysłową
Tradycyjne roboty kołowe najlepiej radzą sobie na stosunkowo przewidywalnych powierzchniach. Ich wydajność może spaść, gdy trasę przerywają schody, rowy, materiały sypkie, podniesione progi lub nierówny teren. Systemy gąsienicowe radzą sobie z niektórymi wymagającymi powierzchniami, ale mają również ograniczenia w ciasnych przestrzeniach i gdy środowisko charakteryzuje się częstymi zmianami wysokości.
Ruch nóg podchodzi do problemu inaczej. Każdą nogą można sterować indywidualnie, co pozwala robotowi ustawiać stopy w zależności od terenu. Zapewnia to więcej możliwości utrzymania równowagi podczas poruszania się w nieregularnym środowisku.
W zastosowaniach przemysłowych praktyczną korzyścią jest dostęp. Robot, który może poruszać się po większej liczbie rodzajów terenu, może potencjalnie dotrzeć do punktów kontroli, obszarów wyposażenia, tuneli, warsztatów i innych miejsc, w których konwencjonalna platforma mobilna może potrzebować dodatkowej infrastruktury.
- Ruch na czterech nogach wspiera zmieniające się wzniesienia i nierówny teren.
- Autonomiczna nawigacja może zmniejszyć potrzebę ciągłego ręcznego sterowania.
- Czujniki dostarczają informacji o środowisku na potrzeby zadań związanych z ruchem i inspekcją.
- Interfejsy modułowe umożliwiają instalację różnych urządzeń do różnych zastosowań.
- Cyfrowe gromadzenie danych może połączyć działania terenowe z późniejszą analizą.
Podstawowa zasadaPrzemysłowego czworonoga należy ocenić jako kompletny mobilny system operacyjny. Mobilność jest ważna, ale percepcja, kontrola, integracja sprzętu, zasilanie i funkcje danych decydują o użyteczności tej mobilności.
Co sprawia, że mobilność nóg jest przydatna w trudnym terenie?
Trudny teren to jeden z najwyraźniejszych obszarów zastosowań robotyki czworonożnej. Tereny przemysłowe mogą zawierać stopnie, rampy, rowy, wąskie chodniki, gruz, obszary błotniste, nierówne podłogi i zmiany wysokości powierzchni. Platforma przeznaczona wyłącznie do podłóg płaskich może wymagać dodatkowej infrastruktury lub może nie być w stanie dotrzeć do niektórych obszarów.
Czworonożny robot może indywidualnie ustawiać i podnosić stopy, co pozwala mu dostosowywać postawę ciała do zmian terenu. Może to wspomagać ruch po zboczach, stopniach, szczelinach i nieregularnych powierzchniach, zachowując jednocześnie bardziej stabilną relację między platformą a podłożem.
Schody i zmiany wysokości
Schody są prostym przykładem terenu, który może stanowić wyzwanie dla platform kołowych. Każde koło musi utrzymywać odpowiedni kontakt z nawierzchnią, a robot musi pokonywać powtarzające się zmiany pionowe. Platforma z nogami może podnosić poszczególne nogi i dostosowywać swoją postawę, aby poruszać się między stopniami.
Dokładna wydajność nadal zależy od konstrukcji robota, geometrii stopnia, systemu sterowania i warunków środowiskowych. Ważnym punktem konstrukcyjnym jest to, że konstrukcja z nogami zapewnia dodatkowe możliwości ruchu, których nie mają koła.
Pochyłości i nierówne powierzchnie
Środowiska przemysłowe często obejmują nachylony beton, żwir, luźną glebę, błotnisty grunt, kanały odwadniające lub powierzchnie przejściowe. Platforma dla czworonogów może dostosowywać pozycję nóg i postawę ciała do zmieniających się warunków terenowych.
Stabilne działanie zależy od połączenia konstrukcji mechanicznej, percepcji, kontroli chodu, trakcji i algorytmów równowagi. Nogi zapewniają fizyczną zdolność do poruszania się, podczas gdy system kontroli określa, w jaki sposób ta zdolność jest wykorzystywana.
Wąskie i zagracone przestrzenie
Tunele przemysłowe, warsztaty, korytarze rurociągów i obszary konserwacji mogą zawierać przeszkody ograniczające dostępną trasę. Kompaktowa platforma dla czworonogów może poruszać się po niektórych z tych przestrzeni bez konieczności posiadania ciągłej płaskiej powierzchni do jazdy.
| Stan terenu | Wyzwanie dla konwencjonalnych platform mobilnych | Czteroosobowa zaleta projektu |
|---|---|---|
| Kroki | Zmiany pionowe mogą przerwać kontakt kół i ruch do przodu | Poszczególne nogi można podnosić i ustawiać na różnych wysokościach |
| Strome zbocza | Zmniejszona przyczepność i ograniczona regulacja ciała mogą wpływać na ruch | Pozycję nóg i postawę ciała można regulować podczas ruchu |
| Gruz | Nieregularne powierzchnie styku mogą powodować niestabilność ruchu koła | Indywidualne rozmieszczenie stóp zapewnia więcej możliwości pokonywania przeszkód |
| Błotnista ziemia | Przyczepność kół lub gąsienic może się różnić na miękkich nawierzchniach | Umiejscowienie nóg można dostosować do zmieniających się warunków kontaktu |
| Szczeliny i wąwozy | Systemy kołowe mogą wymagać mostów lub objazdów | Ruch nóg umożliwia poruszanie się wokół lub nad wybranymi obiektami terenu |
Równowaga jest tak samo ważna jak ruch
Samo poruszanie się po trudnym terenie nie wystarczy. Platforma musi utrzymywać równowagę podczas przenoszenia czujników i sprzętu. Nagłe zmiany wysokości podłoża mogą mieć wpływ na środek ciężkości robota i rozkład obciążenia.
Dlatego systemy kontroli muszą koordynować chód, postawę, informacje zwrotne z czujników i prędkość ruchu. Funkcje zapobiegające wstrząsom i przewróceniu mogą pomóc w utrzymaniu stabilnej pracy w określonym zakresie roboczym.
Jest to szczególnie istotne, gdy robot przenosi kamery lub sprzęt pomiarowy. Nadmierny ruch może obniżyć jakość zbieranych danych nawet wtedy, gdy sam robot pozostaje w pozycji pionowej.
Jakie funkcje autonomiczne usprawniają działanie przemysłowe?
Robotyka przemysłowa staje się bardziej użyteczna, gdy platforma może wykonywać powtarzalne zadania bez konieczności ciągłego ręcznego sterowania. Funkcje autonomiczne mogą zmniejszyć obciążenie operatora, jednocześnie zapewniając większą strukturę ruchu i gromadzenia danych.
Nowoczesne platformy czworonożne mogą łączyć w sobie postrzeganie otoczenia, pozycjonowanie, planowanie trasy, omijanie przeszkód, realizację zadań i rejestrację danych. Stopień autonomii zależy od architektury robota, czujników, oprogramowania, warunków komunikacji i środowiska operacyjnego.
Postrzeganie środowiska
Zanim robot mobilny będzie mógł poruszać się autonomicznie, potrzebuje informacji o otaczającym go środowisku. Czujniki mogą identyfikować przeszkody, zmiany terenu, otwarte trasy i inne istotne cechy.
Dane dotyczące percepcji są następnie wykorzystywane przez system nawigacji do określenia, w jaki sposób robot powinien się poruszać. W zmieniającym się środowisku proces ten może wymagać ciągłego działania, a nie opierania się wyłącznie na ustalonej mapie.
Planowanie trasy i unikanie przeszkód
Planowanie ścieżki określa, w jaki sposób robot może przemieszczać się pomiędzy określonymi punktami. Unikanie przeszkód pomaga mu dostosować się, gdy obiekt blokuje zaplanowaną trasę lub gdy zmieniają się warunki otoczenia.
W przypadku inspekcji przemysłowych może to obsługiwać powtarzalne trasy wokół sprzętu, przez obiekty lub pomiędzy wyznaczonymi punktami kontroli. Operatorzy mogą bardziej skoncentrować się na wynikach kontroli, zamiast ręcznie kontrolować każdy ruch.
Planowanie zadań i zbieranie danych
Autonomiczna procedura inspekcji może łączyć ruch z wykrywaniem. Robot może podróżować do określonych lokalizacji, zbierać obrazy lub odczyty z czujników, rejestrować wyniki, a następnie kontynuować podróż do kolejnej lokalizacji.
Tworzy to cyfrowy przepływ pracy, w którym ruch robota i zebrane informacje są ze sobą powiązane. Zamiast generować jedynie strumień wideo, system może stworzyć uporządkowany zapis wyników kontroli.
Postrzegać
Czujniki zbierają informacje o terenie, przeszkodach, sprzęcie i warunkach otoczenia.
Plan
System nawigacji wyznacza odpowiednią trasę w oparciu o dostępną przestrzeń i wymagania dotyczące zadania.
Działać
Nogi i systemy sterujące koordynują ruch, dostosowując się do zmian w otoczeniu.
Nagrywać
Obrazy z inspekcji, pomiary czujników i informacje operacyjne mogą być przechowywane do dalszej analizy.
Autonomia powinna być dopasowana do otoczenia
Autonomiczna praca nie oznacza, że każde środowisko przemysłowe powinno być całkowicie bezobsługowe. Niektóre środowiska wymagają określonego nadzoru, zdalnej interwencji lub potwierdzenia operatora przed konkretnymi zadaniami.
Bardziej praktycznym podejściem jest określenie, które części przepływu pracy można niezawodnie zautomatyzować i gdzie podejmowanie decyzji przez człowieka pozostaje przydatne. Nawigacja, wielokrotne gromadzenie danych i rutynowe wyznaczanie tras są mocnymi kandydatami do automatyzacji, podczas gdy nietypowe ustalenia mogą wymagać dodatkowej oceny przez człowieka.
Jaką rolę odgrywa percepcja wielozmysłowa?
Percepcja zapewnia robotowi mobilnemu informacje potrzebne do zrozumienia otoczenia i wykonywania zadań specyficznych dla aplikacji. Pojedynczy czujnik rzadko dostarcza wszystkich informacji wymaganych w zastosowaniach przemysłowych.
Kamery wizualne mogą zapewnić szczegółowe obrazy. Czujniki termiczne mogą wykrywać różnice temperatur. Czujniki odległości mogą pomóc robotowi zrozumieć otaczającą geometrię. Inne czujniki mogą wspierać lokalizację, pomiary środowiskowe lub kontrolę konkretnego sprzętu.
Wyczuwanie wizualne
Kamery o wysokiej rozdzielczości mogą rejestrować obrazy i wideo na potrzeby obserwacji sprzętu, kontroli infrastruktury, monitorowania obiektu i dokumentacji. Dane wizualne są często punktem wyjścia do kontroli, ponieważ operatorzy mogą bezpośrednio sprawdzić wygląd komponentów i powierzchni.
Wykrywanie temperatury
Obrazowanie termowizyjne umożliwia identyfikację zmian temperatury, które mogą nie być widoczne na obrazach w świetle widzialnym. Może to być przydatne w przypadku sprzętu elektrycznego, maszyn, systemów zasilania i innych aktywów, gdzie nieprawidłowe wzorce ogrzewania mogą wskazywać na stan wymagający dalszej oceny.
Percepcja przestrzenna
Informacje o odległości i głębokości mogą pomóc robotowi zrozumieć przeszkody, korytarze, stopnie i inne elementy otoczenia. Wspiera to nawigację, a także może przyczynić się do tworzenia map i dokumentacji przestrzennej.
| Kategoria czujnika | Informacje podstawowe | Potencjalna rola przemysłowa |
|---|---|---|
| Kamera światła widzialnego | Obrazy i wideo | Oględziny wizualne, dokumentacja, obserwacja sprzętu |
| Kamera termowizyjna | Wzorce temperatur | Sprawdzanie stanu termicznego i identyfikacja nieprawidłowego ciepła |
| Czujnik głębokości lub zasięgu | Odległość i relacje przestrzenne | Nawigacja, unikanie przeszkód i mapowanie środowiska |
| Czujnik środowiskowy | Zdefiniowane pomiary środowiskowe | Monitorowanie lokalizacji i zbieranie danych specyficznych dla aplikacji |
Dlaczego fuzja czujników ma znaczenie
Fuzja czujników łączy informacje z różnych źródeł wykrywania, aby stworzyć pełniejszą reprezentację środowiska. Kamera może rozpoznać wygląd obiektu, a czujnik głębokości określa jego odległość i położenie.
Informacje termiczne mogą następnie dodać kolejną warstwę, pokazując, czy obiekt ma nietypowy rozkład temperatur. Połączenie tych źródeł może sprawić, że inspekcja i nawigacja będą dostarczać więcej informacji niż poleganie wyłącznie na jednym czujniku.
Wybór ładunku zależy od zadania
Więcej czujników nie musi oznaczać lepszego systemu. Każdy dodatkowy komponent zwiększa wagę, wymagania dotyczące zasilania, ograniczenia montażowe, wymagania dotyczące przetwarzania danych i względy konserwacyjne.
Właściwym podejściem jest wybranie tylko tych informacji, które są potrzebne do zdefiniowanego zadania. Platforma inspekcji wizualnej może nie wymagać dużej liczby czujników środowiskowych, podczas gdy projekt monitorowania przemysłowego może potrzebować kilku typów danych, aby uzyskać przydatne wyniki.
Jakie zadania kontrolne może wykonać platforma czworokątna?
Inspekcja jest jednym z najbardziej praktycznych zastosowań przemysłowych robotyki czworonożnej, ponieważ platforma może poruszać się w miejscach, które mogą być niewygodne dla ludzi lub trudne dla maszyn kołowych.
Robot może podążać określonymi trasami, zatrzymywać się w punktach kontroli, zbierać obrazy lub dane z czujników i zwracać te informacje do systemu analitycznego. Tworzy to powtarzalny przebieg inspekcji, który można zaplanować zgodnie z wymaganiami operacyjnymi obiektu.
Inspekcja fabryki i warsztatu
W środowiskach produkcyjnych sprzęt jest często rozproszony w dużych zakładach. Niektóre obszary mogą być podwyższone, wąskie lub oddzielone zmianami poziomu podłogi.
Czteroosobowa platforma może poruszać się po wybranych sekcjach obiektu i zbierać informacje wizualne z maszyn, rurociągów, szaf elektrycznych, obszarów konstrukcyjnych i innych określonych zasobów.
Monitorowanie zasilania i urządzeń
Czujniki termiczne i wizualne można łączyć w celu kontroli sprzętu, gdy istotne są różnice temperatur. Robot może zbierać obrazy w określonych lokalizacjach i porównywać bieżące wyniki z zapisami historycznymi.
Inspekcja tuneli i obszarów zamkniętych
Tunele, korytarze rurociągów i inne wąskie obszary mogą stwarzać trudności w dostępie. Kompaktowy robot mobilny może wejść do takich przestrzeni, niosąc ze sobą kamery, oświetlenie lub inne czujniki odpowiednie do zadania inspekcyjnego.
Obserwacja infrastruktury
Aktywa infrastrukturalne często wymagają powtarzalnych inspekcji podobnych obszarów. Powtarzalna trasa robota może pomóc w standaryzacji gromadzenia obrazów i zapewnić spójną sekwencję działań.
- Rutynowa kontrola:Podążaj predefiniowanymi trasami i zbieraj powtarzające się dane wizualne lub z czujników.
- Monitorowanie sprzętu:Połącz informacje wizualne i termiczne w celu oceny stanu.
- Obserwacja strukturalna:Przechwytuj obrazy wybranych powierzchni, połączeń, rur i innych zasobów fizycznych.
- Dokumentacja danych:Twórz zapisy inspekcji ze znacznikiem czasu w celu późniejszego porównania i analizy.
Zaleta inspekcjiNajbardziej użyteczną automatyzacją nie jest po prostu zastąpienie pieszej trasy inspekcyjnej. Tworzy powtarzalny cykl, w którym łączy się ruch, wykrywanie, rejestrację danych i późniejszą analizę.
Dane z inspekcji powinny być uporządkowane
Duża kolekcja obrazów nie jest automatycznie użyteczna. System powinien powiązać dane z określonymi lokalizacjami, sprzętem, trasami lub punktami inspekcji, aby operatorzy mogli zrozumieć, skąd pochodzą poszczególne obserwacje.
Gdy zrobotyzowany system kontroli zostanie połączony z odpowiednim oprogramowaniem, uzyskane informacje mogą pomóc w analizie trendów, planowaniu konserwacji i kontroli uzupełniającej. Dokładny przebieg pracy zależy od obiektu i wymaganych informacji.
Co sprzęt modułowy może dodać do platformy?
Modułowość pozwala jednej platformie robotycznej na obsługę różnych zadań poprzez zmianę lub dodanie sprzętu. Jest to szczególnie przydatne w środowiskach przemysłowych, gdzie może być wymaganych kilka rodzajów inspekcji i monitorowania.
Możliwe wyposażenie obejmuje kamery światła widzialnego, systemy termowizyjne, detektory gazu, jednostki oświetleniowe, urządzenia komunikacyjne, czujniki środowiskowe i inne moduły specyficzne dla danego zadania. Dokładna konfiguracja zależy od udźwigu robota, układu elektrycznego, interfejsów montażowych i warunków pracy.
Sprzęt inspekcyjny
Kamery i systemy termowizyjne mogą przekształcić robota w mobilną platformę inspekcyjną. Kamery wizualne mogą dokumentować warunki fizyczne, a czujniki termiczne mogą dostarczać dodatkowych informacji o dystrybucji ciepła.
Sprzęt środowiskowy
Czujniki gazu i środowiska mogą umożliwić robotowi zbieranie pomiarów z obszarów, do których dostęp ręczny może nie być wygodny. Może to wspierać monitorowanie przepływów pracy w obiektach przemysłowych, tunelach, warsztatach i innych zdefiniowanych środowiskach.
Sprzęt oświetleniowy i komunikacyjny
Moduły oświetleniowe mogą poprawić jakość obrazu w ciemnych obszarach i ułatwić pracę w miejscach o ograniczonym oświetleniu. Sprzęt komunikacyjny może umożliwić operatorom wymianę informacji z personelem w obszarze operacyjnym.
Moduł wizualny Przechwytuje obrazy i wideo w celu kontroli wizualnej, dokumentacji i obserwacji sprzętu.
Moduł termiczny Dostarcza informacji związanych z temperaturą, uzupełniając konwencjonalną kontrolę wzrokową.
Moduł środowiskowy Zbiera określone pomiary gazu, powietrza lub innych parametrów środowiskowych zgodnie z aplikacją.
Modułowość powinna mieć zdefiniowane interfejsy
System modułowy jest praktyczny tylko wtedy, gdy sprzęt można zainstalować bez powodowania niepotrzebnych problemów ze zgodnością. Należy jasno określić punkty mocowania, połączenia elektryczne, interfejsy danych, wymiary fizyczne i ograniczenia wagowe.
Standaryzowane interfejsy mogą uprościć zmiany między konfiguracjami sprzętu. Jednocześnie specjalistyczne projekty mogą wymagać niestandardowych wsporników, obudów lub układów zasilania, gdy standardowe interfejsy nie spełniają wymagań aplikacji.
Moc i masę należy rozpatrywać łącznie
Każdy dodany moduł zmienia pełną konfigurację działania. Cięższy czujnik zwiększa obciążenie nóg i układu napędowego. Dodatkowa elektronika może zwiększyć zużycie energii elektrycznej. Większa obudowa może wpłynąć na środek ciężkości lub ograniczyć ruch robota.
Dlatego konstrukcja modułowa sprawdza się najlepiej, gdy robot został opracowany z wystarczającą uwagą na powiązania mechaniczne i elektryczne pomiędzy platformą bazową a jej wyposażeniem.
Na jakie warunki powinna być zaprojektowana platforma?
Środowiska przemysłowe znacznie się różnią. Posadzka warsztatowa stwarza inne wyzwania niż teren budowy na zewnątrz, natomiast tunel wprowadza inne ograniczenia niż otwarty teren przemysłowy.
Przed wyborem lub opracowaniem platformy robotycznej należy jasno określić warunki środowiskowe. Warunki te wpływają na konstrukcję, czujniki, algorytmy ruchu, uszczelnienie, zachowanie akumulatora i wymagania konserwacyjne.
Deszcz i wilgoć
Środowisko zewnętrzne może narazić sprzęt robota na deszcz, rozpryski wody i wysoką wilgotność. Odpowiedni poziom ochrony zależy od konstrukcji platformy i planowanego środowiska pracy.
Wilgoć może również wpływać na czujniki i złącza. W przypadku powtarzającej się pracy na zewnątrz elementy te należy uwzględnić podczas projektowania mechanicznego i elektrycznego, a nie traktować je jako szczegóły drugorzędne.
Kurz i luźne materiały
Tereny przemysłowe mogą zawierać kurz, piasek, gruz lub inne cząstki stałe. Materiały takie mogą przedostać się do ruchomych mechanizmów lub wpłynąć na widoczność czujnika.
Ochrona, procedury czyszczenia, dostęp konserwacyjny i dobór komponentów powinny zatem odzwierciedlać rzeczywiste warunki w miejscu instalacji.
Temperatura
Wydajność baterii, elektronika, czujniki i materiały mechaniczne mogą różnie reagować na zmiany temperatury. Platformę przeznaczoną do pracy w szerokich warunkach temperaturowych należy oceniać w odniesieniu do rzeczywistego zakresu przewidywanego podczas pracy.
Wibracje i uderzenia
Ruch nóg powoduje powtarzający się ruch mechaniczny, podczas gdy nierówny teren może powodować dodatkowe wstrząsy. Dlatego wrażliwe czujniki i sprzęt elektroniczny wymagają odpowiedniego montażu i zabezpieczenia.
| Czynnik środowiskowy | Potencjalny efekt | Rozważania projektowe |
|---|---|---|
| Wilgoć | Może wpływać na złącza, elektronikę i czujniki | Odpowiednie procedury obudowy, uszczelniania i konserwacji |
| Pył | Może dostać się do obszarów mechanicznych lub elektronicznych | Ochrona, dostęp do czyszczenia i odpowiedni dobór komponentów |
| Temperatura | Może wpływać na zachowanie baterii i elektroniki | Zdefiniowany zakres działania i odpowiednia ocena środowiskowa |
| Wibracja | Może mieć wpływ na dane czujnika i elementy mechaniczne | Odpowiedni montaż, projekt konstrukcyjny i ocena wibracji |
| Uderzenie | Może obciążać nogi, obudowy, mocowania i elektronikę | Ochrona konstrukcji i walidacja w określonych warunkach |
Środowisko determinuje właściwą konfigurację
Nie ma uniwersalnej konfiguracji, która byłaby idealna dla każdego obiektu przemysłowego. Przed wyborem robota należy udokumentować środowisko operacyjne.
Przydatne informacje mogą obejmować pracę wewnątrz lub na zewnątrz, rodzaj powierzchni, zakres temperatur, obecność kurzu lub wilgoci, szerokość korytarza, wymiary schodów, spodziewane przeszkody, wymagane ładunki i warunki komunikacji.
W jaki sposób roboty czworokątne mogą zmniejszyć narażenie na trudne obszary pracy?
Jednym z ważnych zastosowań robotyki przemysłowej jest ograniczenie konieczności wchodzenia ludzi do miejsc trudno dostępnych, niewygodnych lub nienadających się do rutynowej kontroli ręcznej.
Robot mobilny może przenosić kamery i czujniki w określone obszary, podczas gdy operatorzy pozostają w wygodniejszej pozycji sterującej. Może to ułatwić inspekcję i gromadzenie danych bez konieczności fizycznego podążania przez personel każdą trasą inspekcji.
Zmniejszenie rutynowego narażenia
Niektóre zadania przemysłowe wymagają powtarzalnego przemieszczania się w gorącym, zakurzonym, mokrym, hałaśliwym, wąskim lub innym trudnym środowisku. Korzystanie z platformy mobilnej do rutynowego gromadzenia danych może zmniejszyć częstotliwość, z jaką personel musi wchodzić do tych obszarów.
Robot nie eliminuje wszystkich wymagań dotyczących interwencji człowieka. Konserwacja, nietypowe ustalenia, naprawy i zadania wykraczające poza możliwości robota mogą w dalszym ciągu wymagać przeszkolonego personelu. Celem jest przeniesienie odpowiednich działań inspekcyjnych i monitorujących do bardziej kontrolowanego modelu operacyjnego.
Zdalna obserwacja i komunikacja
Moduły kamer i komunikacji mogą dostarczać operatorom informacji z terenu bez konieczności stania obok kontrolowanego sprzętu.
Dla zespołów konserwacyjnych może to być przydatne podczas kontroli wstępnych. Robot może najpierw zebrać informacje wizualne, dzięki czemu technicy mogą określić, jakie dalsze prace mogą być potrzebne przed wejściem na obszar.
Redukcja ryzyka zależy od projektu systemu
Robot nie jest automatycznie bezpieczny tylko dlatego, że jest zdalny. Kompletny system wymaga odpowiedniej nawigacji, unikania przeszkód, komunikacji, procedur awaryjnych, praktyk konserwacyjnych i ograniczeń operacyjnych.
Robota należy zatem traktować raczej jako narzędzie inżynierskie o określonych możliwościach niż jako uniwersalny zamiennik pracy człowieka.
- Zdefiniuj, które zadania można wykonywać zdalnie.
- Ustal bezpieczne granice działania robota.
- Zapewnij odpowiednie funkcje komunikacji i sterowania awaryjnego.
- Konserwuj czujniki i elementy mechaniczne zgodnie z warunkami pracy.
- Zapewnij dostępność interwencji człowieka w sytuacjach wykraczających poza zdefiniowane możliwości robota.
Jak należy zintegrować sprzęt i czujniki?
Integracja sprzętu określa, czy robot może wykonać zamierzone zadanie bez pogarszania mobilności, równowagi, dostępności zasilania lub jakości danych. Czujnik, który dobrze sprawdza się na stole warsztatowym, może wymagać innej konstrukcji montażowej, gdy zostanie zainstalowany na ruchomej platformie czworonożnej.
Montaż mechaniczny
Punkty mocowania powinny bezpiecznie podtrzymywać sprzęt, zachowując jednocześnie wystarczający dostęp w celu instalacji i konserwacji. Lokalizacja sprzętu również ma znaczenie, ponieważ może mieć wpływ na środek ciężkości i ruch robota.
W przypadku kamer i czujników wymagających stabilnego widoku system mocowania powinien również uwzględniać ruch i wibracje. Sprzęt potrzebuje odpowiedniego pola widzenia, nie ingerującego w nogi robota ani inne podzespoły.
Integracja elektryczna
Każdy dodany moduł stwarza zapotrzebowanie na energię elektryczną. Kamery, systemy termowizyjne, moduły obliczeniowe, oświetlenie, sprzęt komunikacyjny i czujniki środowiskowe mogą mieć różne wymagania dotyczące napięcia i prądu.
Architektura zasilania musi obsłużyć te obciążenia, zachowując jednocześnie kompatybilność z akumulatorem robota i elektroniką sterującą.
Integracja danych
Nowoczesne systemy robotyczne mogą generować duże ilości danych obrazu, czujników i nawigacji. System powinien definiować sposób gromadzenia, przesyłania, przechowywania i przetwarzania informacji.
W przypadku zastosowań inspekcyjnych najlepiej byłoby, gdyby dane pozostały powiązane z informacjami o lokalizacji i czasie, aby późniejsza analiza mogła dokładnie określić, gdzie zebrano konkretną obserwację.
| Obszar Integracji | Kluczowe pytanie | Potencjalny wpływ |
|---|---|---|
| Waga | Czy robot może unieść cały pakiet wyposażenia? | Wpływa na mobilność, równowagę i obciążenie mechaniczne |
| Pozycja | Gdzie należy zamontować sprzęt? | Może wpływać na środek ciężkości, pole widzenia i ruch |
| Moc | Jakie wejście elektryczne jest wymagane? | Zmienia wymagania dotyczące baterii i zarządzania energią |
| Dane | W jaki sposób informacje będą przesyłane lub przechowywane? | Określa architekturę komunikacji i przetwarzania |
| Konserwacja | Czy można uzyskać dostęp do modułu i go wymienić? | Wpływa na użyteczność i ciągłość działania |
Integrację należy zaplanować przed wdrożeniem
Wczesne planowanie może zapobiec problemom, takim jak zablokowane czujniki, niedostępne złącza, niewystarczająca pojemność akumulatora lub niestabilny montaż sprzętu.
Przydatne informacje techniczne obejmują wymiary sprzętu, wagę, pobór mocy, specyfikacje złączy, interfejsy komunikacyjne, wymagania montażowe, temperaturę pracy i przewidywane narażenie na środowisko.
Po poznaniu tych parametrów platformę robotyczną można ocenić jako kompletny system, a nie jako robota podstawowego z dodanym później wyposażeniem.
Co powinni ocenić kupujący przed wyborem platformy?
Wybór robota czworonożnego należy rozpocząć od zastosowania, a nie od wyglądu czy pojedynczego numeru wydajności. Zaawansowana technicznie platforma może nadal być nieodpowiednia, jeśli nie będzie w stanie poruszać się po wymaganym terenie, przenosić niezbędnego sprzętu, działać w oczekiwanych warunkach ani dostarczać wymaganych danych.
Zacznij od środowiska
Dokumentuj powierzchnie, zbocza, schody, korytarze, przeszkody, temperaturę, wilgoć, kurz i inne cechy środowiskowe. Czynniki te określają, jakiego rodzaju mobilności i ochrony wymaga platforma.
Zdefiniuj zadanie operacyjne
Określ, czy robot będzie wykonywał inspekcję, monitorowanie, zbieranie danych, transport, obserwację sprzętu lub inną określoną funkcję. Zadanie określa sprzęt, który należy zainstalować.
Oceń mobilność
Spójrz na coś więcej niż tylko na zdolność chodzenia. Weź pod uwagę wchodzenie po schodach, obsługę wzniesień, pokonywanie przeszkód, stabilność, prędkość ruchu, zdolność skręcania i wydajność w rzeczywistych warunkach powierzchni oczekiwanych na budowie.
Sprawdź ładowność i integrację
Należy ocenić cały pakiet wyposażenia, obejmujący kamery, czujniki, urządzenia komunikacyjne, konstrukcje montażowe, akumulatory i inne akcesoria.
Przejrzyj funkcje autonomiczne
Określ, czy system może wspierać planowanie tras, omijanie przeszkód, pozycjonowanie, automatyczne gromadzenie danych, planowanie zadań i zdalne monitorowanie na poziomie wymaganym przez projekt.
- Teren:Jakie powierzchnie, schody, wzniesienia i przeszkody musi pokonać robot?
- Zadanie:Jakie fizyczne działanie lub informacje musi zapewnić robot?
- Ładowność:Jaki sprzęt trzeba przewozić i ile waży?
- Moc:Jakie jest łączne zapotrzebowanie na energię elektryczną platformy i zainstalowanego sprzętu?
- Autonomia:Które części operacyjnego przepływu pracy wymagają zautomatyzowanego wykonania?
- Środowisko:Jakiej temperatury, pyłu, wilgoci, wibracji lub uderzenia można się spodziewać?
- Konserwacja:W jaki sposób czujniki, akumulatory, nogi i inne komponenty będą sprawdzane i serwisowane?
Zasada selekcjiNajlepsza platforma niekoniecznie to ta z najdłuższą kartą specyfikacji. To taki, którego mobilność, wykrywanie, moc, integracja sprzętu, autonomia i charakterystyka konserwacji odpowiadają rzeczywistemu środowisku operacyjnemu.
Jak wygląda ustrukturyzowany proces wdrażania?
Ustrukturyzowany proces wdrażania pomaga przekształcić ogólną koncepcję robotyki w system operacyjny z jasnymi wymaganiami technicznymi. Jest to szczególnie ważne w zastosowaniach przemysłowych, ponieważ robot musi współpracować z istniejącym środowiskiem, sprzętem, procedurami i systemami danych.
- Zdefiniuj scenariusz operacyjny:Zapisz układ terenu, ukształtowanie terenu, warunki środowiskowe, trasy operacyjne i docelowe zadania.
- Zidentyfikuj wymagany sprzęt:Określ, które kamery, czujniki termiczne, urządzenia środowiskowe, jednostki oświetleniowe lub moduły komunikacyjne są potrzebne.
- Ustal parametry systemu:Potwierdź wagę, wymiary, wymagania dotyczące zasilania, interfejsy danych, pozycje montażowe i dostęp konserwacyjny.
- Zbuduj trasę operacyjną:Zdefiniuj obszary, punkty kontrolne, ścieżki nawigacji i kolejność inspekcji wymaganą przez aplikację.
- Zweryfikuj mobilność: Evaluate movement on the actual terrain, including stairs, slopes, obstacles, and transitional surfaces.
- Zweryfikuj sprzęt:Sprawdź jakość obrazu, odczyty czujnika, komunikację i stabilność sprzętu podczas ruchu.
- Ustal procedury operacyjne:Zdefiniuj procedury ładowania, konserwacji, przeglądu danych, interwencji i procedur awaryjnych.
Testowanie witryny jest ważne
Badania laboratoryjne nie są w stanie odtworzyć wszystkich cech rzeczywistego obiektu. Jeśli jest to praktyczne, robota należy oceniać w reprezentatywnych warunkach pracy.
Testowanie witryny może ujawnić szczegóły, które są trudne do zidentyfikowania podczas ogólnego rozwoju. Korytarz może być węższy niż oczekiwano. Schody mogą mieć nietypową wysokość. Określona nawierzchnia może zapewniać mniejszą przyczepność. Warunki oświetleniowe mogą obniżyć wydajność aparatu.
Ustalenia te można następnie wykorzystać do dostosowania planowania trasy, rozmieszczenia sprzętu, konfiguracji czujników lub procedur operacyjnych.
Przepływy danych powinny być projektowane przy użyciu robota
Automatyzacja inspekcji generuje wartość tylko wtedy, gdy można wykorzystać zebrane informacje. Przydatny system powinien definiować, w jaki sposób przechowywane są obrazy i odczyty czujników, w jaki sposób są one powiązane z lokalizacjami, w jaki sposób identyfikowane są nieprawidłowości i w jaki sposób operatorzy przeglądają wyniki.
W przypadku inspekcji okresowych podstawą do porównań mogą być także zapisy historyczne. Robot może zbierać dane, korzystając z podobnych tras i punktów widzenia, co ułatwia identyfikację zmian w miarę upływu czasu.
Konserwacja musi być częścią wdrożenia
Robot mobilny zawiera elementy mechaniczne i elektroniczne, które podlegają powtarzalnym ruchom. Nogi, przeguby, silniki, czujniki, złącza, akumulatory i obudowy ochronne wymagają odpowiedniej konserwacji.
Dlatego też rutynowe przeglądy należy od początku uwzględnić w planie operacyjnym. Łatwy dostęp do kluczowych komponentów i przejrzyste procedury wymiany mogą sprawić, że długoterminowa eksploatacja będzie bardziej praktyczna.
Jaki jest przyszły kierunek przemysłowej robotyki czworokątnej?
Rozwój przemysłowej robotyki czworonożnej zmierza w kierunku większej autonomii, lepszej świadomości ekologicznej, silniejszej integracji sprzętu i oprogramowania bardziej dostosowanego do konkretnych zastosowań. Głównym kierunkiem nie jest po prostu usprawnienie chodzenia robotów, ale umożliwienie im wykonywania kompletnych procesów operacyjnych przy mniejszej liczbie interwencji ręcznych.
Inteligentniejsza, ucieleśniona obsługa
Coraz częściej od robotów oczekuje się, że będą łączyć percepcję i ruch, zamiast traktować je jako osobne funkcje. Platforma może wykorzystywać informacje o środowisku, aby decydować, gdzie się poruszać, jak unikać przeszkód i gdzie wykonać zadanie.
Stwarza to bliższy związek pomiędzy fizycznym robotem a kontrolującym go oprogramowaniem. Rezultatem może być bardziej adaptacyjny ruch w środowiskach, których nie można w pełni przedstawić za pomocą ustalonej trasy.
Bardziej inteligentna kontrola
W miarę jak kamery i czujniki gromadzą coraz więcej informacji, automatyczna analiza staje się coraz bardziej użyteczna. Rozpoznawanie oparte na sztucznej inteligencji może pomóc w zidentyfikowaniu wcześniej zdefiniowanych warunków wizualnych, uporządkowaniu obrazów z inspekcji i wyróżnieniu obszarów, które wymagają dodatkowej analizy.
Na przykład system można zaprojektować tak, aby rozpoznawał wybrane anomalie sprzętu, zmiany powierzchni lub inne warunki określone przez aplikację. Operatorzy mogą wówczas skupić się na weryfikacji i podejmowaniu decyzji, zamiast przeglądać każdy obraz z równą uwagą.
Większa modułowość
Przyszłe platformy przemysłowe prawdopodobnie będą obsługiwać szersze kombinacje sprzętu. Pojedyncza podstawa robota może pomieścić różne czujniki inspekcyjne, moduły środowiskowe, sprzęt komunikacyjny lub urządzenia specyficzne dla zadania.
Wymaga to bardziej ujednoliconych interfejsów mechanicznych i elektrycznych, a jednocześnie umożliwia dostosowywanie tam, gdzie wymagają tego specjalistyczne projekty.
Integracja z przemysłowymi systemami informatycznymi
Następny etap robotyki przemysłowej prawdopodobnie połączy operacje fizyczne z cyfrowymi systemami zarządzania. Informacje generowane przez roboty można łączyć z zapisami sprzętu, harmonogramami konserwacji, mapami, historią inspekcji i innymi danymi cyfrowymi.
Dzięki temu robot może stać się częścią większego przemysłowego przepływu pracy, a nie funkcjonować jako izolowana maszyna.
Wyższa autonomia Więcej zadań można wykonać dzięki autonomicznej nawigacji, planowaniu trasy, omijaniu przeszkód i zaplanowanemu działaniu.
Lepsza percepcja Wiele czujników i inteligentna analiza mogą zapewnić bogatsze informacje o sprzęcie i otoczeniu.
Głębsza integracja Platformy robotyczne mogą łączyć mobilność, czujniki, zasilanie, dane i oprogramowanie przemysłowe w pełniejszy przepływ pracy.
Od maszyny mobilnej po inteligentną platformę operacyjną
Długoterminowa wartość robotyki czworonożnej polega na połączeniu mobilności fizycznej i inteligencji cyfrowej. Fizyczny dostęp zapewnia robot potrafiący poruszać się po trudnym terenie. Czujniki dostarczają informacji. Autonomiczne sterowanie zapewnia powtarzalność. Analiza oparta na sztucznej inteligencji może pomóc w interpretacji zebranych danych. Oprogramowanie przemysłowe łączy te wyniki z szerszymi przepływami pracy.
Każda z tych funkcji jest przydatna niezależnie, ale ich połączenie tworzy znacznie wydajniejszą platformę. Im ściślej są one zintegrowane, tym więcej aplikacji można obsłużyć bez konieczności przeprojektowywania całego systemu pod kątem każdego nowego zadania.
Zasada skierowana w przyszłośćKierunek przemysłowej robotyki czworonożnej zmierza w stronę systemów zorientowanych zadaniowo, które łączą mobilność, percepcję, autonomiczne działanie, wyposażenie modułowe i inteligencję danych w ramach jednej skoordynowanej platformy.
Często zadawane pytania
Czym jest czworonożny robot przemysłowy?
Jest to czteronożna mobilna platforma robotyczna przeznaczona do profesjonalnych zadań, takich jak inspekcja, monitorowanie, gromadzenie danych i praca w środowiskach, w których konwencjonalne roboty kołowe mogą mieć trudności z nawigacją.
Dlaczego roboty czworonożne sprawdzają się na nierównym terenie?
Cztery indywidualnie sterowane nogi zapewniają więcej opcji ułożenia stóp i postawy ciała. Może to pomóc platformie w pokonywaniu schodów, zboczy, szczelin, luźnych powierzchni i innych zmian terenu w ramach jej określonych możliwości operacyjnych.
Czy czworonożny robot może działać autonomicznie?
Tak. W zależności od architektury systemu funkcje autonomiczne mogą obejmować postrzeganie otoczenia, pozycjonowanie, planowanie trasy, omijanie przeszkód, wykonywanie zadań i gromadzenie danych. Odpowiedni poziom autonomii zależy od zastosowania i środowiska.
Jakie czujniki można zamontować na platformie czworonożnej?
Możliwe wyposażenie obejmuje kamery światła widzialnego, systemy termowizyjne, czujniki głębokości lub zasięgu, urządzenia do monitorowania środowiska, systemy oświetleniowe, moduły komunikacyjne i inny sprzęt dostosowany do konkretnego zadania. Dokładna konfiguracja zależy od platformy i aplikacji.
Czy czworonożnego robota można wykorzystać do inspekcji przemysłowej?
Tak. Może wspierać rutynowe inspekcje obiektów przemysłowych, sprzętu, infrastruktury, tuneli, warsztatów i innych obszarów, podążając określonymi trasami i zbierając dane wizualne, termiczne lub inne z czujników.
Czy termowizję można zintegrować z robotem?
Tak. Obrazowanie termowizyjne można stosować równolegle z konwencjonalnymi kamerami, gdy różnice temperatur mają znaczenie dla zadania inspekcji. Czujnik, pozycja montażowa, zapotrzebowanie na moc i interfejs danych powinny być oceniane jako części kompletnego systemu.
Czy do robota można dodać dodatkowe wyposażenie?
Wiele profesjonalnych platform może obsługiwać sprzęt modułowy, pod warunkiem, że dodane komponenty mieszczą się w określonych granicach mechanicznych, elektrycznych, wagowych i interfejsowych. W przypadku specjalistycznych konfiguracji mogą być wymagane niestandardowe wsporniki lub inne elementy integracyjne.
Na co należy zwrócić uwagę przed wyborem platformy?
Do ważnych czynników należą wymagania dotyczące terenu, schodów i nachyleń, środowisko pracy, masa ładunku, wymagania dotyczące czujników, zapotrzebowanie na moc, funkcje autonomiczne, przepływ danych, dostęp konserwacyjny i warunki komunikacji.
Czy ta sama platforma może obsługiwać różne aplikacje?
Tak. Konstrukcja modułowa umożliwia instalację różnych czujników i sprzętu do kontroli, monitorowania, pomiarów środowiskowych lub innych określonych zadań przemysłowych. Dostępna konfiguracja zależy od architektury robota i wymagań sprzętowych.
W jaki sposób można wykorzystać dane z inspekcji po patrolu robotycznym?
Zebrane obrazy i odczyty czujników można powiązać z lokalizacjami i punktami kontrolnymi, a następnie przeglądać pod kątem wcześniej zdefiniowanych warunków. Zapisy historyczne mogą również pomóc w porównaniu cykli inspekcji i pomóc w organizacji dalszych prac.
Czy autonomiczna praca eliminuje potrzebę operatorów?
Nie koniecznie. Automatyzacja może ograniczyć ciągłą kontrolę ręczną, ale operatorzy mogą nadal być potrzebni do nadzoru, obsługi wyjątków, konserwacji, nietypowych wyników i zadań wykraczających poza określone możliwości operacyjne robota.
W jakich środowiskach można zastosować przemysłowe roboty czworonożne?
Potencjalne zastosowania obejmują fabryki, warsztaty, tunele, obiekty przemysłowe, obiekty infrastrukturalne, nierówne obszary zewnętrzne i inne lokalizacje, w których wymagana jest mobilna kontrola lub gromadzenie danych. Rzeczywista przydatność zależy od warunków środowiskowych i specyfikacji platformy.
Omów projekt robotyki czworonożnej
Udostępnij warunki terenowe, zadania inspekcyjne, wymagania sprzętowe, masę ładunku, środowisko operacyjne lub funkcje autonomiczne potrzebne w Twoim zastosowaniu.
skontaktuj się z nami, aby omówić wymagania dotyczące Twojego projektu